Co wiemy o zestawie i co sprawdzić przed strojeniem
Ten rozdział dotyczy GPSMAP 8412xsv, przetwornika GT56 oraz potwierdzonego przez właściciela LVS34, czyli LiveScope Plus. LVS34 pracuje z modułem GLS 10. To oddzielny tor sonarowy od GT56. GT56 dostarcza obraz tradycyjny CHIRP, ClearVü i SideVü; LVS34 pozwala obserwować wybrany wycinek wody na żywo. Wybór źródła obrazu ma znaczenie: zmiana parametrów GT56 nie jest automatycznie zmianą parametrów LiveScope.
Nie znamy wersji oprogramowania plottera, modułu GLS 10 i Force ani dokładnego wariantu oraz miejsca montażu GT56. Zapisz je przed porównywaniem ustawień z filmami i instrukcjami. Garmin wskazuje co najmniej wersję 21.00 dla współpracy rodziny GPSMAP 84xx/86xx z GT56UHD; ten historyczny próg zgodności nie oznacza zalecenia pozostania na starej wersji. Aktualną zgodność sprawdź dla własnego zestawu.
Najpierw skontroluj fizyczną instalację: stabilność uchwytu, zanurzenie przetwornika, przewód, bezpieczny zapas przewodu przy skręcie silnika i brak przesłonięcia wiązki przez kadłub. Jeżeli obraz zanika wyłącznie podczas płynięcia, podejrzewaj także napowietrzoną wodę i geometrię montażu. Suwak czułości nie naprawi zasłoniętej wiązki ani niestabilnego zasilania.
Ścieżki menu podane dalej opierają się na angielskiej instrukcji GPSMAP 8400/8600/8700 dostępnej podczas weryfikacji 2 października 2026 r. Polskie tłumaczenie oraz rozkład opcji mogą różnić się w Twoim firmware. Wspólna instrukcja zawiera funkcje innych przetworników: nie przenoś np. ustawień charakterystycznych dla LVS42/LVS44 na LVS34.
Który obraz odpowiada na które pytanie
Podczas poszukiwania łowiska zacznij od mapy i GT56. Po odnalezieniu stoku, drobnicy albo struktury przejdź do LVS34. Taki porządek ogranicza patrzenie na mały wycinek pustej wody przez długi czas. LiveScope jest szczególnie użyteczny wtedy, gdy masz już konkretne pytanie: na jakiej wysokości przeprowadzić przynętę, gdzie zaczyna się strefa reakcji lub czy obserwowany cel nadal jest obecny.
| Widok | Najlepsze pytanie | Typowy błąd interpretacji |
|---|---|---|
| Tradycyjny CHIRP GT56 | Co znajduje się pod przetwornikiem i jak zmienia się głębokość? | Traktowanie całej historii ekranu jako jednego aktualnego miejsca |
| ClearVü GT56 | Jak wygląda struktura pod torem przejazdu? | Uznanie ostrego konturu za rozpoznanie gatunku |
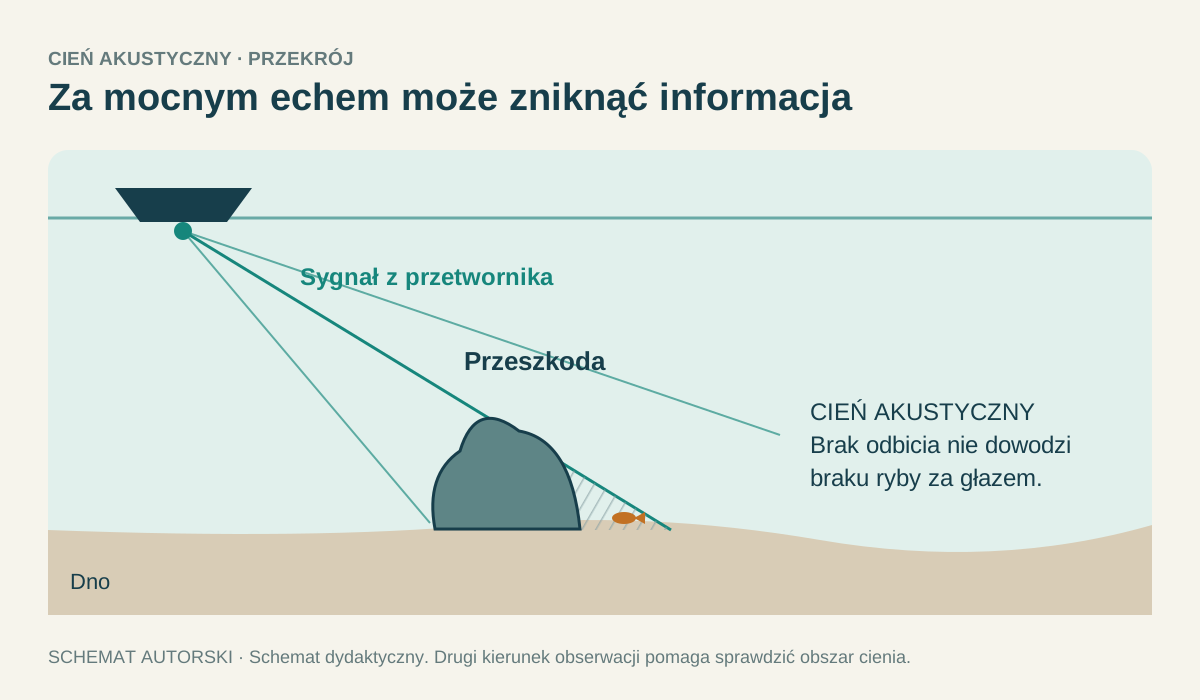
| SideVü GT56 | Co leży z lewej i prawej strony przejazdu? | Mylenie odległości skośnej z poziomą oraz pomijanie cienia |
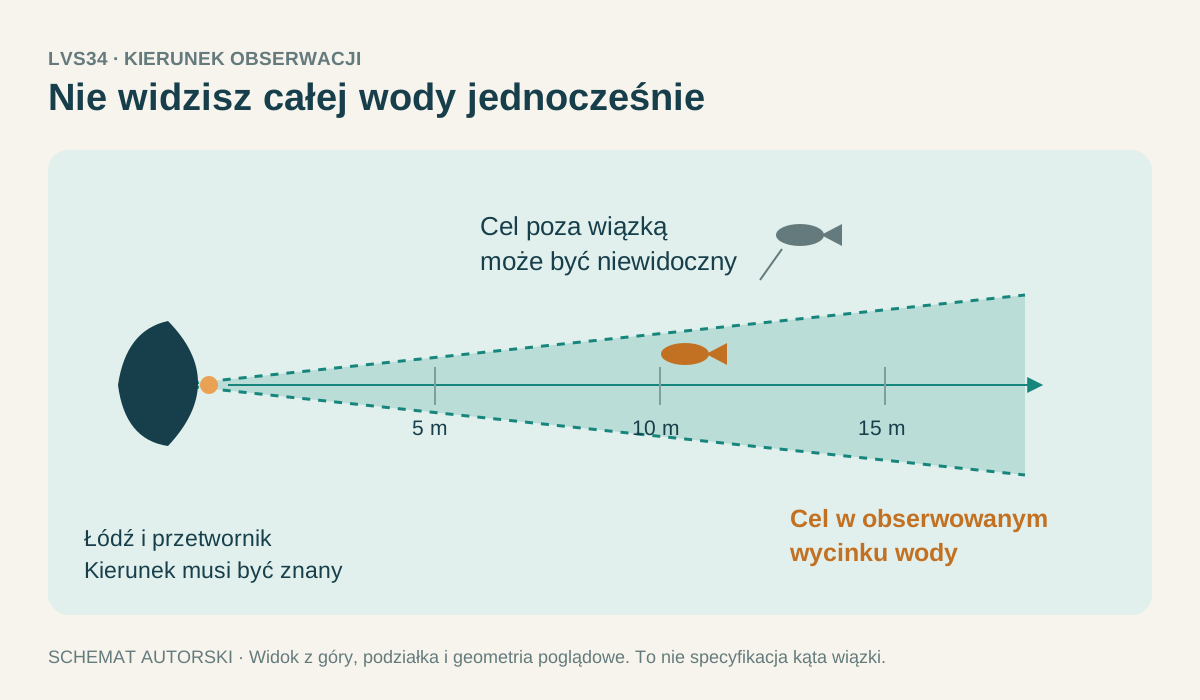
| LiveScope Forward LVS34 | Gdzie względem wiązki porusza się cel lub przynęta? | Wniosek, że poza wiązką nie ma ryb |
| LiveScope Down LVS34 | Jak przynęta i cele zachowują się w obserwowanym obszarze pod łodzią? | Mylenie oddalonego w płaszczyźnie wiązki celu z celem dokładnie pod wędkarzem |
| Perspective LVS34 z odpowiednim ustawieniem uchwytu | Jak wygląda szeroki, płytki obszar wokół kierunku obserwacji? | Przenoszenie pionowej skali i interpretacji Forward na widok z góry |
GT56: czytelne dno zamiast efektownego obrazu
Na spokojnym, znanym odcinku utrzymuj równy kurs. Autorski punkt startowy do rozpoznania wody o głębokości około 3–8 m to 3–5 km/h, SideVü po 15–25 m na każdą stronę i 800 kHz. Najpierw sprawdź, czy widzisz znaną strukturę i jej cień. Jeśli ekran jest pusty albo sygnał słaby na krańcach, skróć zasięg przed podnoszeniem czułości. Warunki ruchu i bezpieczeństwo mają pierwszeństwo przed tą prędkością.
GT56 oferuje dla skanowania częstotliwości 455, 800 i 1000 kHz. Przy krótkim zasięgu i potrzebie zobaczenia drobniejszej struktury porównaj 1000 kHz z 800 kHz. Przy słabym obrazie daleko od łodzi sprawdź 455 kHz. Wynik oceniaj na tym samym obiekcie; różne przejazdy nad różnym dnem nie są dobrym porównaniem. Wyższa częstotliwość nie gwarantuje lepszego obrazu w każdych warunkach.
Garmin zaleca automatyczną prędkość przesuwu podczas oglądania ClearVü/SideVü i szukania struktur. W zweryfikowanej instrukcji prowadzi do niej Options → Sonar Setup → Scroll Speed → Auto. Nadmiernie szybki przesuw może rozciągać to, co już zmierzono. Zbyt wolny utrudnia ocenę kształtu przy szybkim przejeździe. Na kotwicy historia skanowania nie tworzy nowej mapy obszaru obok łodzi.
Zwiększaj czułość stopniowo do momentu, gdy słabe użyteczne odbicia stają się widoczne, ale tło nie przesłania obiektów. Jeżeli dno zamienia się w jednolitą jasną plamę, cofnij zmianę. Ustawienie dające najładniejszy kontrast na kamieniach może ukrywać drobne cele nad miękkim dnem. Zapisuj źródło, częstotliwość i zakres razem ze zdjęciem ekranu.
LVS34: zacznij od własnej przynęty
Gain reguluje ilość odbić widocznych na obrazie; Color Gain zmienia różnicowanie ich kolorem. Nie są zamienne. Palette wybieraj pod czytelność w słońcu i dla własnego wzroku, a nie pod popularny zrzut z internetu. Trails pomagają zobaczyć kierunek ruchu, ale długi ślad może utrudnić oddzielenie kolejnych celów. Podczas nauki porównaj krótkie ślady z wyłączonymi.
- 1. Ustaw kierunek i montaż
Na bezpiecznej, spokojnej wodzie skieruj przetwornik zgodnie z wybranym widokiem. Sprawdź faktyczny kierunek wiązki opuszczoną przynętą lub innym znanym celem w wodzie. Nie zakładaj, że kierunek dziobu, silnika i sonaru zawsze się pokrywa.
- 2. Skróć obserwowany obszar
Dla rzutu na około 12–18 m rozpocznij roboczo od Forward Range około 20–25 m. Depth Range ustaw tak, aby dno pozostawało widoczne, np. około 8 m przy dnie na 6 m. Przy nagłym spadku odpowiednio zwiększ zakres. To propozycja ćwiczenia, nie stały profil.
- 3. Odnajdź przynętę
Najpierw opuszczaj ją bliżej przetwornika, później wykonuj krótkie rzuty w osi obserwacji. Jeśli znika, sprawdź kierunek wiązki, kąt zestawu i zakres. Dopiero potem zwiększaj Gain. Przynęta może wypłynąć poza płaszczyznę bez zmiany swojej głębokości.
- 4. Dostrój tło
W Options reguluj Gain, a w Sonar Setup dostępne filtry. Zmieniaj jeden parametr, patrząc na ten sam cel. Zacznij od niewielkiej filtracji; agresywne czyszczenie obrazu może usunąć słabe echo przynęty.
- 5. Zachowaj skalę podczas porównania
Obserwuj kilka podobnych prowadzeń bez zmiany zakresu. Automatyczna zmiana skali potrafi stworzyć wrażenie przyspieszenia lub powiększenia celu. Mierz odległość podziałką, nie szerokością plamy.
Objaw → korekta → kompromis
Noise Reject, Ghost Reject i TVG mają różne zadania. Nie zwiększaj wszystkich naraz. Dokumentacja wskazuje Ghost Reject dla orientacji LiveScope Forward; obecność i zakres ustawienia sprawdź w konkretnym firmware. Przy zakłóceniach wykonaj krótki test porównawczy z nieruchomą łodzią, a następnie przy różnych obrotach Force, jeżeli jest to bezpieczne. Notuj, kiedy problem się pojawia; to pomaga odróżnić szum elektryczny od błędnej geometrii.
Jasne echo nie jest pomiarem masy ryby. Odbicie zależy także od położenia celu względem wiązki i warunków obserwacji. Podobnie duży cień nie musi oznaczać dużej ryby — może pochodzić od obiektu znajdującego się nad dnem. Gatunek traktuj jako hipotezę do czasu mocniejszego potwierdzenia.
| Objaw | Najpierw sprawdź lub zmień | Co możesz stracić |
|---|---|---|
| Przynęta znika podczas prowadzenia | Kierunek i pochylenie LVS34, zakres; dopiero potem Gain | Podnosząc Gain zwiększasz także szum |
| Wiele słabych kropek blisko powierzchni | Mała korekta TVG, porównanie z filtrem wyłączonym | Możesz osłabić prawdziwe płytkie cele |
| Powielone obrazy obok mocnego echa | Geometrię dna, dostępne Ghost Reject i Noise Reject | Silniejsza filtracja może ograniczyć słabe informacje |
| SideVü słabnie daleko od łodzi | Krótszy zasięg; następnie niższą częstotliwość | Mniejszy zasięg obejmuje mniej wody, niższa częstotliwość zmienia szczegółowość |
| Obraz pogarsza się po włączeniu silnika | Czy problem zależy od obrotów, zasilania czy napowietrzenia | Filtr może zamaskować przyczynę, nie usuwając jej |
| Kształt obiektu zmienia się z prędkością łodzi | Scroll Speed oraz prosty, powtarzalny przejazd | Zmiana przesuwu zmienia proporcje historii obrazu |
Trzy użyteczne układy na ekranie 12 cali
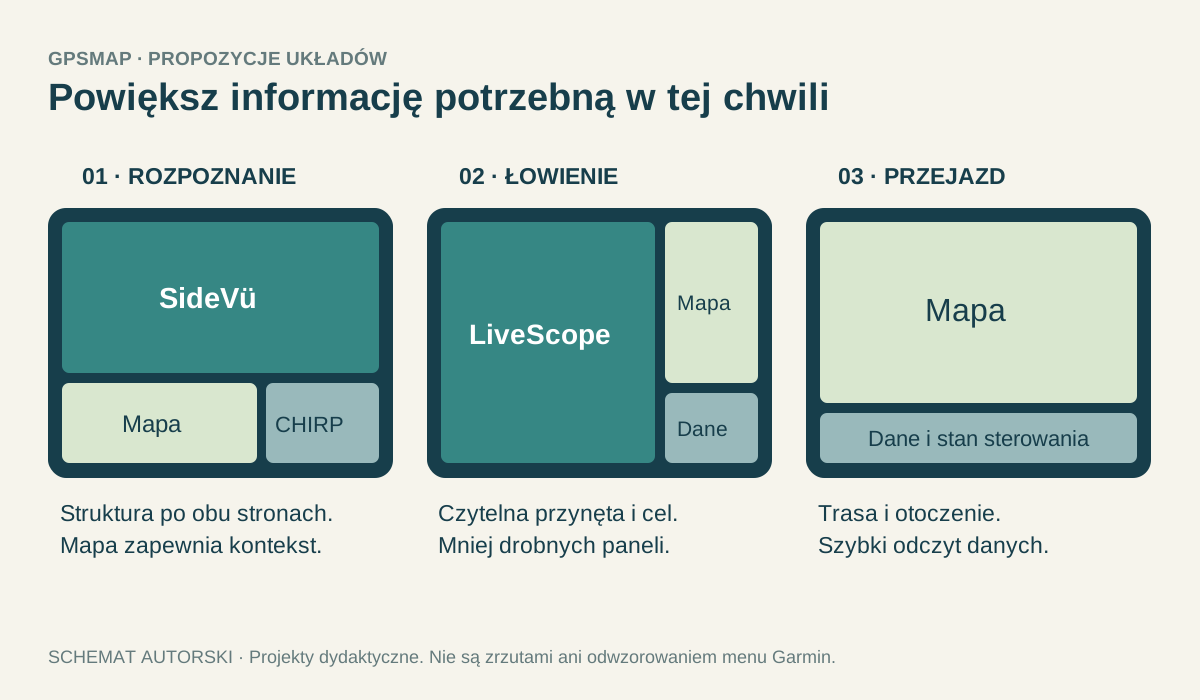
Rozpoznanie: największą część ekranu oddaj SideVü, a mniejszą mapie i kontroli głębokości. Łowienie przy sprawdzonym celu: powiększ LiveScope, pozostawiając czytelną mapę lub dane o położeniu. Przemieszczanie się: mapa i informacje nawigacyjne powinny pozostać czytelne bez wpatrywania się w drobne okienka. Nie ma obowiązku wyświetlania wszystkiego jednocześnie.
W nakładkach priorytetem są głębokość, prędkość względem dna, kierunek i potrzebny stan sterowania. Liczba pól ma służyć decyzjom. Jeżeli odczyt małym drukiem wymaga pochylania się nad urządzeniem, usuń mniej potrzebny panel. Zapisz układy dopiero po próbie w realnym świetle, w okularach używanych na łodzi.
Na początku każdej sesji poświęć chwilę na kontrolę źródła sonaru i kierunku obserwacji. Przy wielu widokach łatwo interpretować historię GT56 jak obraz bieżący LVS34. Po zmianie miejsca rozpocznij od oceny skali, dna i położenia łodzi; dopiero później szukaj drobnych zmian zachowania celu.
Źródła do rozdziału
- Garmin: LiveScope Plus LVS34Sprawdzono: 2026-10-02 · Potwierdzenie, że LVS34 wymaga modułu GLS 10.
- Garmin: kompatybilność przetwornika ForceSprawdzono: 2026-10-02 · Próg oprogramowania GPSMAP 84xx/86xx dla GT56UHD; aktualne wersje zestawu użytkownika pozostają nieustalone.
- Garmin: specyfikacja GT56UHDSprawdzono: 2026-10-02 · Widoki i częstotliwości skanowania GT56UHD.
- Garmin: ustawianie prędkości przesuwuSprawdzono: 2026-10-02 · Auto dla ClearVü/SideVü, zniekształcenia przy nieodpowiednim przesuwie.
- Garmin: LiveScope and Perspective Sonar SettingsSprawdzono: 2026-10-02 · Gain, zakres głębokości i zakres do przodu.
- Garmin: LiveScope Appearance SettingsSprawdzono: 2026-10-02 · Color Gain, paleta i ślady ruchu.
- Garmin: instrukcja GPSMAP 8400/8600/8700Sprawdzono: 2026-10-02 · Filtry LiveScope, wybór źródła i konfiguracja widoków; dostępność zależna od sprzętu. Scenariusze oraz zakresy robocze są autorską propozycją ćwiczeń, nie profilami producenta.